Domain stadtanalyse.de kaufen?
Wir ziehen mit dem Projekt
stadtanalyse.de um.
Sind Sie am Kauf der Domain
stadtanalyse.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain stadtanalyse.de kaufen?
Wie funktioniert ein Greifmechanismus und welche verschiedenen Arten von Greifmechanismen gibt es?
Ein Greifmechanismus funktioniert, indem er Objekte mit Hilfe von Greifbacken oder Fingern ergreift und festhält. Es gibt verschiedene Arten von Greifmechanismen, wie zum Beispiel pneumatische, hydraulische oder elektrische Greifer, die je nach Anwendungsbereich und Anforderungen eingesetzt werden können. Jeder Greifmechanismus verfügt über spezifische Merkmale und Eigenschaften, die es ermöglichen, Objekte sicher zu greifen und zu transportieren. **
Was sind verschiedene Arten von Greifmechanismen und wie werden sie in der Industrie eingesetzt?
Verschiedene Arten von Greifmechanismen sind zum Beispiel pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Sie werden in der Industrie eingesetzt, um Objekte zu greifen, zu transportieren und zu positionieren. Je nach Anforderungen und Einsatzgebiet werden die Greifmechanismen entsprechend ausgewählt und eingesetzt. **

Ähnliche Suchbegriffe für Greifmechanismen
Top-Angebote
Produkte zum Begriff Greifmechanismen:
-
Djeco, Stempel, Stempelset VerkehrEntdecken Sie das vielseitige Stempelset Verkehr. Mit 16 illustrierten Karten, 3 Stempelkissen in Blau, Grün und Orange sowie 7 verschiedenen Stempeln können Sie einzigartige Landschaften und Verkehrsszenen gestalten. Die Stempelfarben sind leicht auswaschbar, sodass die Kleinen ohne Sorgen kreativ sein können.25,93 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Bevölkerung als Problem?, Fachbücher von Annika HartmannDas Fachbuch "Bevölkerung als Problem?" von Annika Hartmann bietet eine tiefgehende Analyse der Debatten rund um das Bevölkerungswachstum in der Dritten Welt, insbesondere in Guatemala. Seit den 1950er Jahren hat das Thema Familienplanung zahlreiche Menschen und Institutionen mobilisiert, die versuchten, unterentwickelte Länder in die Moderne zu führen. Hartmann beleuchtet die komplexen und oft kontroversen Diskussionen über Bevölkerung und deren Regulierung, die in Guatemala stattfanden, wo viele Familienplanungsprogramme als gescheitert angesehen wurden. Durch die Historisierung des Narrativs des Scheiterns wird ein differenziertes Bild der transnationalen Familienplanungsbewegung und deren Einfluss auf ein gesellschaftlich und ethnisch gespaltenes Land gezeichnet. Dieses Buch ist eine wertvolle Ressource für alle, die sich mit den Herausforderungen und der Geschichte der Familienplanung auseinandersetzen möchten.49,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
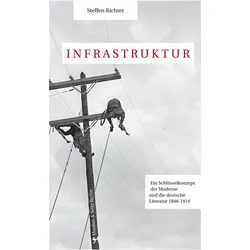
Infrastruktur, Fachbücher von Steffen RichterEisenbahnschienen, Telegrafendrähte, Wasserleitungen, aber auch der bürokratische Apparat, das Gesundheitsamt oder das Banken- und Börsenwesen - mit der Entwicklung des modernen technischen und administrativen Apparates in der zweiten Hälfte des 19. Jahrhunderts etablierte sich auch der Ausdruck 'Infrastruktur', der bald zu einem Passepartout für die Versprechen von Stabilität, reibungsfreien Abläufen und Dauermobilität wurde. Steffen Richter zeigt in seiner grossen kulturgeschichtlichen Untersuchung, wie die Infrastruktur zwischen 1848 und 1914 in Werken von Ernst Jünger, Max Weber, Wilhelm Raabe, Gustav Freytag, Friedrich Spielhagen, Heinrich Seidel, Theodor Fontane und anderen als Agent der Selbstermächtigung der Subjekte gefeiert und als hart, kalt und entfremdet kritisiert wurde. So werden Unbehagen und Faszination jener Tiefenstrukturen erfahrbar, auf denen unsere Gesellschaft auch basiert.40,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in der Robotik eingesetzt?
Es gibt drei Hauptarten von Greifmechanismen in der Robotik: parallele Greifer, Finger-Greifer und Saugnäpfe. Parallele Greifer werden verwendet, um Objekte mit parallelen Backen zu greifen, während Finger-Greifer flexible Finger haben, um verschiedene Formen zu greifen. Saugnäpfe werden eingesetzt, um Objekte mit glatten Oberflächen durch Vakuum zu greifen. **
-
Was sind die unterschiedlichen Arten von Greifmechanismen, die in der Robotik und Fertigungstechnik zur Anwendung kommen?
Die verschiedenen Arten von Greifmechanismen in der Robotik und Fertigungstechnik sind pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Pneumatische Greifer verwenden Druckluft, um Objekte zu greifen und zu halten. Elektrische Greifer nutzen elektrische Motoren, um Objekte zu greifen, während hydraulische Greifer Hydraulikflüssigkeit verwenden, um Kraft aufzubauen und Objekte zu greifen. **
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in verschiedenen technischen Anwendungen eingesetzt?
Die verschiedenen Arten von Greifmechanismen sind pneumatische, hydraulische und elektrische Greifer. Pneumatische Greifer werden häufig in der Automatisierungstechnik eingesetzt, hydraulische Greifer in schweren Lastenanwendungen und elektrische Greifer in präzisen und sensiblen Anwendungen wie der Elektronikmontage. Jeder Greifmechanismus hat spezifische Vorteile und wird entsprechend den Anforderungen der jeweiligen Anwendung ausgewählt. **
-
Wie funktionieren Greifmechanismen in der Robotik und wie können sie effizient gestaltet werden, um Gegenstände präzise zu erfassen und zu bewegen?
Greifmechanismen in der Robotik funktionieren durch verschiedene Aktuatoren, die die Bewegung der Greifer steuern. Sie können effizient gestaltet werden, indem sie an die Form und Größe der zu greifenden Gegenstände angepasst werden. Sensoren können verwendet werden, um die Position und Beschaffenheit der Objekte zu erkennen und so eine präzise Erfassung und Bewegung zu ermöglichen. **
Welche Auswirkungen hat der grenzüberschreitende Verkehr auf die Umwelt und die Infrastruktur?
Der grenzüberschreitende Verkehr führt zu erhöhtem CO2-Ausstoß und Luftverschmutzung, was negative Auswirkungen auf die Umwelt hat. Zudem belastet er die Infrastruktur durch erhöhten Verschleiß von Straßen und Brücken. Maßnahmen wie verbesserte öffentliche Verkehrsmittel und alternative Antriebe können diese Auswirkungen verringern. **
In welchen verschiedenen Bereichen der Technik und des Ingenieurwesens wird das Konzept des Greifens angewendet und wie unterscheiden sich die Greifmechanismen in Robotern, Maschinen und biologischen Organismen?
Das Konzept des Greifens wird in der Robotik, der Fertigungstechnik, der Automatisierung und in der Medizintechnik angewendet. In Robotern werden Greifmechanismen oft durch elektrische oder hydraulische Aktuatoren gesteuert, während in Maschinen Greifmechanismen oft mechanisch betrieben werden. Biologische Organismen verwenden komplexe Muskel- und Sehnenstrukturen, um Objekte zu greifen, wobei die Bewegungen durch das zentrale Nervensystem gesteuert werden. Die Greifmechanismen in biologischen Organismen sind oft flexibler und anpassungsfähiger als die in Robotern und Maschinen. **
Top-Angebote
Produkte zum Begriff Greifmechanismen:
-
Djeco, Stempel, Stempelset VerkehrEntdecken Sie das vielseitige Stempelset Verkehr. Mit 16 illustrierten Karten, 3 Stempelkissen in Blau, Grün und Orange sowie 7 verschiedenen Stempeln können Sie einzigartige Landschaften und Verkehrsszenen gestalten. Die Stempelfarben sind leicht auswaschbar, sodass die Kleinen ohne Sorgen kreativ sein können.25,93 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Greifmechanismus und welche verschiedenen Arten von Greifmechanismen gibt es?
Ein Greifmechanismus funktioniert, indem er Objekte mit Hilfe von Greifbacken oder Fingern ergreift und festhält. Es gibt verschiedene Arten von Greifmechanismen, wie zum Beispiel pneumatische, hydraulische oder elektrische Greifer, die je nach Anwendungsbereich und Anforderungen eingesetzt werden können. Jeder Greifmechanismus verfügt über spezifische Merkmale und Eigenschaften, die es ermöglichen, Objekte sicher zu greifen und zu transportieren. **
-
Was sind verschiedene Arten von Greifmechanismen und wie werden sie in der Industrie eingesetzt?
Verschiedene Arten von Greifmechanismen sind zum Beispiel pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Sie werden in der Industrie eingesetzt, um Objekte zu greifen, zu transportieren und zu positionieren. Je nach Anforderungen und Einsatzgebiet werden die Greifmechanismen entsprechend ausgewählt und eingesetzt. **
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in der Robotik eingesetzt?
Es gibt drei Hauptarten von Greifmechanismen in der Robotik: parallele Greifer, Finger-Greifer und Saugnäpfe. Parallele Greifer werden verwendet, um Objekte mit parallelen Backen zu greifen, während Finger-Greifer flexible Finger haben, um verschiedene Formen zu greifen. Saugnäpfe werden eingesetzt, um Objekte mit glatten Oberflächen durch Vakuum zu greifen. **
-
Was sind die unterschiedlichen Arten von Greifmechanismen, die in der Robotik und Fertigungstechnik zur Anwendung kommen?
Die verschiedenen Arten von Greifmechanismen in der Robotik und Fertigungstechnik sind pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Pneumatische Greifer verwenden Druckluft, um Objekte zu greifen und zu halten. Elektrische Greifer nutzen elektrische Motoren, um Objekte zu greifen, während hydraulische Greifer Hydraulikflüssigkeit verwenden, um Kraft aufzubauen und Objekte zu greifen. **
Ähnliche Suchbegriffe für Greifmechanismen
-
Bevölkerung als Problem?, Fachbücher von Annika HartmannDas Fachbuch "Bevölkerung als Problem?" von Annika Hartmann bietet eine tiefgehende Analyse der Debatten rund um das Bevölkerungswachstum in der Dritten Welt, insbesondere in Guatemala. Seit den 1950er Jahren hat das Thema Familienplanung zahlreiche Menschen und Institutionen mobilisiert, die versuchten, unterentwickelte Länder in die Moderne zu führen. Hartmann beleuchtet die komplexen und oft kontroversen Diskussionen über Bevölkerung und deren Regulierung, die in Guatemala stattfanden, wo viele Familienplanungsprogramme als gescheitert angesehen wurden. Durch die Historisierung des Narrativs des Scheiterns wird ein differenziertes Bild der transnationalen Familienplanungsbewegung und deren Einfluss auf ein gesellschaftlich und ethnisch gespaltenes Land gezeichnet. Dieses Buch ist eine wertvolle Ressource für alle, die sich mit den Herausforderungen und der Geschichte der Familienplanung auseinandersetzen möchten.49,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Infrastruktur, Fachbücher von Steffen RichterEisenbahnschienen, Telegrafendrähte, Wasserleitungen, aber auch der bürokratische Apparat, das Gesundheitsamt oder das Banken- und Börsenwesen - mit der Entwicklung des modernen technischen und administrativen Apparates in der zweiten Hälfte des 19. Jahrhunderts etablierte sich auch der Ausdruck 'Infrastruktur', der bald zu einem Passepartout für die Versprechen von Stabilität, reibungsfreien Abläufen und Dauermobilität wurde. Steffen Richter zeigt in seiner grossen kulturgeschichtlichen Untersuchung, wie die Infrastruktur zwischen 1848 und 1914 in Werken von Ernst Jünger, Max Weber, Wilhelm Raabe, Gustav Freytag, Friedrich Spielhagen, Heinrich Seidel, Theodor Fontane und anderen als Agent der Selbstermächtigung der Subjekte gefeiert und als hart, kalt und entfremdet kritisiert wurde. So werden Unbehagen und Faszination jener Tiefenstrukturen erfahrbar, auf denen unsere Gesellschaft auch basiert.40,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
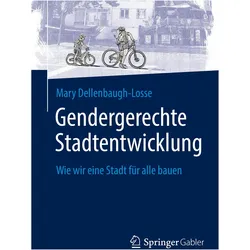
Gendergerechte Stadtentwicklung, Fachbücher von Mary Dellenbaugh-LosseDieses Buch bietet einen umfassenden Einblick in gendergerechte Stadtentwicklung und zeigt, wie die Einbeziehung der Bedürfnisse und Lebensrealitäten von Frauen und Mädchen die Qualität öffentlicher Räume und Angebote nachweislich verbessert - und zwar für alle. Wir leben in Städten, die oft unbemerkt männlich dominierten Planungskonzepten folgen und in denen die Bedürfnisse von Frauen, Kindern, älteren Menschen und anderen marginalisierten Gruppen vernachlässigt werden. Anhand vieler Beispiele aus ihrer Beratungs- und Projektarbeit in Deutschland und Europa zeigt die Autorin, wie es gelingen kann, Mobilität, Quartiersentwicklung und Wohnungsbau sowie Grün- und Freiflächen und andere städtische Planungsbereiche gerechter zu gestalten. Dabei richtet sie sich an Städte unterschiedlicher Grösse, darunter auch Kleinstädte und ländliche Regionen. Konkret wird aufgezeigt, wie eine Neuausrichtung der Stadtentwicklung weg von traditionellen, genderblinden Ansätzen hin zu einer Planung, die die Lebensrealitäten und Bedürfnisse aller Stadtbewohnerinnen einbezieht, möglich ist und welche Schritte dafür notwendig sind. Ein praxisnahes Werk für Verantwortliche aus den Bereichen Stadtplanung, Architektur und Politik und für alle, die an der Gestaltung gerechter urbaner Räume interessiert sind. Zum Inhalt: Gender und die Stadtentwicklung, sind Städte von Männern für Männer, Gender, Feminismus und Stadt, Wege zu besseren Städten für alle, Mobilität, Quartiersentwicklung und Wohnen, Grün- und Freiräume, Planungsinstrumente als Motor der Gleichstellung.59,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Zukunftsorientierte nachhaltige Stadtentwicklung, Sachbücher von Astrid SchmeingDas Buch "Zukunftsorientierte nachhaltige Stadtentwicklung" von Astrid Schmeing bietet eine umfassende Analyse innerstädtischer Quartiere, die als Modelle für eine nachhaltige Stadtentwicklung dienen können. Es beleuchtet die Herausforderungen und Chancen, die mit der Schaffung von dicht bebauten, funktionsgemischten Stadtteilen verbunden sind, in denen alles nah beieinanderliegt und der Bedarf an Autos minimiert wird. Insbesondere wird das Beispiel der Darmstädter Mollerstadt herangezogen, um aufzuzeigen, wie öffentliche Hand und private Eigentümer*innen zusammenarbeiten können, um den ruhenden Verkehr und die öffentlichen Räume neu zu organisieren. Das Buch diskutiert auch die Notwendigkeit, bestehende Flächen energetisch zu ertüchtigen und auf erneuerbare Energien umzustellen, sowie die Bedeutung der Entsiegelung und Begrünung von Freiflächen. Die Ergebnisse des Projektes "s:ne Systeminnovation für Nachhaltige Entwicklung" werden in diesem Band zusammengefasst und bieten wertvolle Einblicke in die Umsetzung nachhaltiger Entwicklung in urbanen Räumen.32,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in verschiedenen technischen Anwendungen eingesetzt?
Die verschiedenen Arten von Greifmechanismen sind pneumatische, hydraulische und elektrische Greifer. Pneumatische Greifer werden häufig in der Automatisierungstechnik eingesetzt, hydraulische Greifer in schweren Lastenanwendungen und elektrische Greifer in präzisen und sensiblen Anwendungen wie der Elektronikmontage. Jeder Greifmechanismus hat spezifische Vorteile und wird entsprechend den Anforderungen der jeweiligen Anwendung ausgewählt. **
-
Wie funktionieren Greifmechanismen in der Robotik und wie können sie effizient gestaltet werden, um Gegenstände präzise zu erfassen und zu bewegen?
Greifmechanismen in der Robotik funktionieren durch verschiedene Aktuatoren, die die Bewegung der Greifer steuern. Sie können effizient gestaltet werden, indem sie an die Form und Größe der zu greifenden Gegenstände angepasst werden. Sensoren können verwendet werden, um die Position und Beschaffenheit der Objekte zu erkennen und so eine präzise Erfassung und Bewegung zu ermöglichen. **
-
Welche Auswirkungen hat der grenzüberschreitende Verkehr auf die Umwelt und die Infrastruktur?
Der grenzüberschreitende Verkehr führt zu erhöhtem CO2-Ausstoß und Luftverschmutzung, was negative Auswirkungen auf die Umwelt hat. Zudem belastet er die Infrastruktur durch erhöhten Verschleiß von Straßen und Brücken. Maßnahmen wie verbesserte öffentliche Verkehrsmittel und alternative Antriebe können diese Auswirkungen verringern. **
-
In welchen verschiedenen Bereichen der Technik und des Ingenieurwesens wird das Konzept des Greifens angewendet und wie unterscheiden sich die Greifmechanismen in Robotern, Maschinen und biologischen Organismen?
Das Konzept des Greifens wird in der Robotik, der Fertigungstechnik, der Automatisierung und in der Medizintechnik angewendet. In Robotern werden Greifmechanismen oft durch elektrische oder hydraulische Aktuatoren gesteuert, während in Maschinen Greifmechanismen oft mechanisch betrieben werden. Biologische Organismen verwenden komplexe Muskel- und Sehnenstrukturen, um Objekte zu greifen, wobei die Bewegungen durch das zentrale Nervensystem gesteuert werden. Die Greifmechanismen in biologischen Organismen sind oft flexibler und anpassungsfähiger als die in Robotern und Maschinen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.